В настоящее время мультироторные летательные аппараты (МРЛА) начинают приобретать все большую популярность. Относительно недорогие и не требующие трудоемкого технического обслуживания, они незаменимы в таких сферах, как мониторинг городской среды, оптимизация дорожного движения, наблюдение за лесными массивами с целью защиты от пожаров, за памятниками истории и культуры, газопроводами и другими промышленными объектами, а также в картографии.
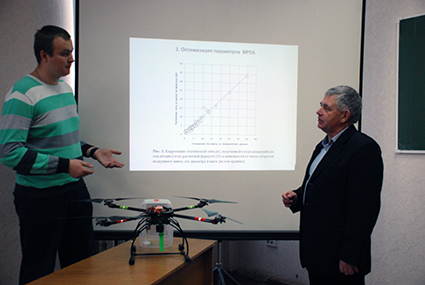
Не так давно в Институте математики, физики и информатики ТГУ им. Г.Р. Державина под руководством доктора технических наук, профессора Александра Арзамасцева была создана лаборатория технического моделирования.
– Как вы знаете, наша кафедра специализируется в области математического и компьютерного моделирования различных объектов и явлений, а также систем искусственного интеллекта. Поэтому мы и поставили своей целью разработку математического и программного обеспечения (информационных систем) для МРЛА, – говорит профессор Арзамасцев. – Разрабатываемая нами в настоящее время информационная система должна включать три основных компонента: расчетчик основных конструктивных параметров, оптимизатор параметров МРЛА и постановщик задач полетов.
Первая часть информационной системы предназначена для расчета конструктивных параметров. Она представляет собой замкнутую математическую модель, позволяющую при задании таких параметров, как переносимая масса оборудования, время в полете и некоторых др. рассчитать все технические характеристики МРЛА (мощность двигателей, шаг и частоту вращения винтов, геометрические размеры и проч.).
Вторая часть системы, которую мы назвали оптимизатор параметров МРЛА, предназначен для решения наиболее важных задач: оптимизация емкости батарей произвольного МРЛА, оптимизация емкости батарей МРЛА с заданными свойствами. Такая оптимизация обеспечит наибольшую продолжительность полета, что в свою очередь повысит функциональность оборудования.
Третья часть – постановщик задач полета МРЛА, позволяет решать несколько наиболее значимых задач проектирования траектории полета. Мы назвали такие задачи задачами маршрутизации. Наиболее важными среди них являются: 3В задача коммивояжера, задача расчета циклограммы работы нескольких аппаратов, и их работа в группе – стае, когда один из МРЛА выполняет функцию супервайзера.
Наиболее интересной является трехмерная 3D задача коммивояжера. Дело в том, что МРЛА в ходе своей эксплуатации должны выполнять некоторые задачи, связанные с обходом маршрута, точки которого могут быть расположены на разной высоте с различным удалением от точки старта. При этом затраты энергии на перемещение по вертикали снизу вверх на порядок превышают затраты энергии на горизонтальный полет, а последние, в свою очередь, соизмеримы по энергозатратам с перемещением по вертикали сверху вниз и висением. Задача осложняется еще и тем, что в каждой точке аппарат должен совершить какой-либо маневр (например, разворот), что также требует определенных энергозатрат. Таким образом, возникает новая постановка задачи коммивояжера, связанная, с одной стороны, с различными энергозатратами при перемещении аппарата по вертикали и горизонтали, а с другой – с наличием гистерезиса при перемещении по вертикали.
В дальнейших планах лаборатории технического моделирования ТГУ объединение двух направлений – математического моделирования мультироторных летательных аппаратов с разработкой систем искусственного интеллекта на основе нейронных сетей. Такой синтез должен обеспечить разработку интеллектуального летающего робота. На сегодняшний день именно по этой причине кафедра КММ проявляет повышенный интерес и к робото-техническим системам.
В работе лаборатории активное участие принимают аспиранты Алексей Крючков и Никита Белоусов. Их проект «Разработка информационной системы беспилотного летательного аппарата для мониторинга городской и природной среды» поддержан грантом Фонда содействия развитию малых форм предприятий в научно-технической сфере» по программе У.М.Н.И.К.
Необходимо отметить, что значительная часть разработок уже завершена. Результаты будут опубликованы в конце 2014 года в научных изданиях ВАК, которые индексируются в РИНЦ, т.е. результаты будут доступны широкому кругу специалистов и инженеров.